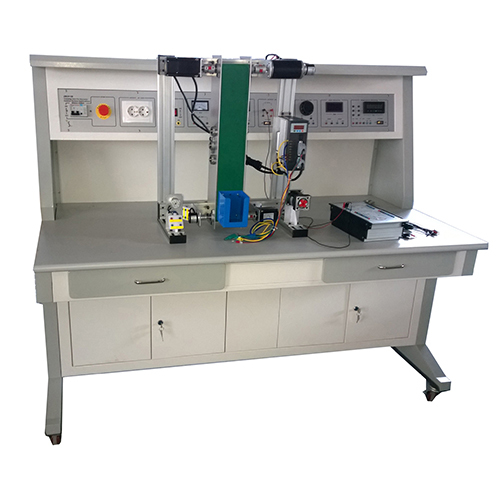
ZE3118 တက်ကြွသော ထိန်းချုပ်မှုစနစ် (Dynamic Control System) အသုံးချမှုဆိုင်ရာ လေ့ကျင့်ရေးကိရိယာ၊ အသက်မွေးဝမ်းကျောင်းဆိုင်ရာ လေ့ကျင့်ရေးလုပ်ငန်းခုံ၊ ပညာရေးဆိုင်ရာ ဓာတ်ခွဲခန်းခုံ၊ လျှပ်စစ်ပညာ လေ့ကျင့်ရေးသုံး စက်ကိရိယာများ၁။ ထုတ်ကုန် မိတ်ဆက်
၁.၁ အကျဉ်းချုပ်
ဤလေ့ကျင့်ရေးစနစ် (Trainer) တွင် ဆာဗိုမော်တာ (Servo motor) အမျိုးအစားမျိုးစုံနှင့် စက်မှုထိန်းချုပ်ရေးဆိုင်ရာ အာရုံခံကိရိယာများ (Transducers) ပါဝင်သည်။ လက်တွေ့စမ်းသပ်မှုများ ပြုလုပ်ခြင်းအားဖြင့် ဆရာများနှင့် ကျောင်းသားများသည် ဆာဗိုမော်တာ၏ လုပ်ဆောင်ချက်များနှင့် ဝိသေသလက္ခဏာများကို နားလည်သဘောပေါက်လာမည်ဖြစ်ပြီး၊ ထိန်းချုပ်မှုဆိုင်ရာ အခြေခံသဘောတရားများကို ကျွမ်းကျင်ပိုင်နိုင်လာမည်ဖြစ်သည်။ ထို့အပြင် ကျောင်းသားများ၏ ဗဟုသုတနှင့် နည်းပညာပိုင်းဆိုင်ရာ ကျွမ်းကျင်မှုစွမ်းရည်များကို တိုးတက်စေရန် အထောက်အကူပြုပါသည်။ ဤစနစ်သည် နည်းပညာကျောင်းများ၊ ကောလိပ်များ၊ သင်တန်းကျောင်းများနှင့် အသက်မွေးဝမ်းကျောင်း သင်တန်းဌာနများအတွက် သင့်လျော်ပါသည်။
၁.၂ အင်္ဂါရပ်များ
က။ လေ့ကျင့်ရေးစင်၏ အောက်ခြေတွင် ဘီးများ (Universal wheels) တပ်ဆင်ထားသဖြင့် ရွှေ့ပြောင်းအသုံးပြုရာတွင် လွယ်ကူအဆင်ပြေစေသည်။ အတွင်းပိုင်း၌ တိုင်းတာရေးကိရိယာများနှင့် လေ့ကျင့်ရေးအတွက် လိုအပ်သော ပါဝါထောက်ပံ့မှုစနစ်များ ပါဝင်ပြီး အသုံးပြုရလွယ်ကူကာ ရေရှည်အသုံးပြုနိုင်ပါသည်။
ခ။ လျှပ်စစ်စက်ကိရိယာ အမျိုးအစားမျိုးစုံ ပါဝင်ပြီး ၎င်းတို့ကို ပေါင်းစပ်အသုံးပြုခြင်းဖြင့် လေ့ကျင့်ရေး သင်ခန်းစာအကြောင်းအရာများကို ပြည့်စုံစွာ လေ့လာသင်ယူနိုင်ပါသည်။
ဂ။ လေ့ကျင့်ရေးစင်တွင် ဘေးကင်းလုံခြုံရေး ကာကွယ်မှုစနစ် ပါဝင်သည်။
၂။ နည်းပညာဆိုင်ရာ သတ်မှတ်ချက်များ
က။ ဝင်ရောက်လာသော လျှပ်စစ်ဓာတ်အား (Input power) - သုံးဖေ့စ် (Three-phase)၊ ဝါယာကြိုး ၅ ချောင်းစနစ်၊ 380V±10%၊ 50Hz
ခ။ အတိုင်းအတာ - 1600mm × 800mm × 1300mm
ဂ။ စုစုပေါင်း ပါဝါပမာဏ (Capacity) - < 1.5KVA
ဃ။ အလေးချိန် - ခန့်မှန်းခြေ 250kg
င။ လုပ်ငန်းလည်ပတ်နိုင်သော အခြေအနေများ
ပတ်ဝန်းကျင် အပူချိန် - -10℃ မှ +40℃ အတွင်း
နှိုင်းရစိုထိုင်းဆ (Relative humidity) - < 85% (25℃ တွင်)
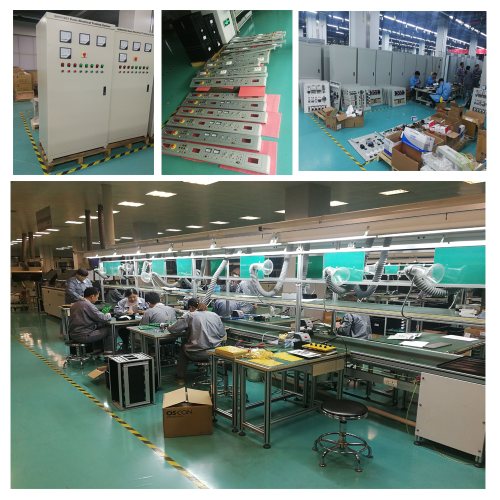
၃။ ထုတ်ကုန် ဖွဲ့စည်းပုံ
၃.၁ ပါဝါ ထိန်းချုပ်ရေး ကွန်ဆိုးလ် (Power control console)
က။ သုံးဖေ့စ် လျှပ်စစ်ဓာတ်အား ဝင်ရောက်မှုစနစ် (ဝါယာ ၅ ချောင်း) ပါဝင်ပြီး၊ ယိုစိမ့်မှုကာကွယ်ရေး ဆားကစ်ဘရိတ်ကာ (Residual current circuit breaker)၊ စက်ရပ်တန့်ခလုတ် (Stop button) နှင့် အရေးပေါ် ရပ်တန့်ခလုတ် (Emergency stop button) တို့ဖြင့် လျှပ်စစ်ဓာတ်အားကို ဖြတ်တောက်ထိန်းချုပ်နိုင်ပါသည်။
ခ။ ပါဝါအခြေအနေ ပြသသည့် မီးအချက်ပြစနစ်နှင့် ဥရောပစံချိန်စံညွှန်းမီ လျှပ်စစ်ပလပ်ပေါက်များ (European-style outlets) ပါဝင်သည်။
ဂ။ AC လျှပ်စစ်စက်ကိရိယာများအတွက် အထူးကာကွယ်ရေးခလုတ်များ တပ်ဆင်ထားပြီး၊ AC ပါဝါထောက်ပံ့မှုစနစ်တွင် ဝါယာရှော့ဖြစ်ခြင်း (Short circuit) မှ ကာကွယ်ပေးသည့် စနစ်ပါဝင်သည်။
ပါဝါ ထိန်းချုပ်ရေး ကွန်ဆိုးလ်ကို သတ္တုပြားများဖြင့် တည်ဆောက်ထားသည်။
၃.၂ လေ့ကျင့်ရေး စားပွဲခုံ (Training workbench)
လေ့ကျင့်ရေး စားပွဲခုံကို မီးခံနိုင်သော ပစ္စည်း (Anti-fire panel) ဖြင့် ပြုလုပ်ထားပြီး ခိုင်ခံ့မှုရှိကာ ကြည့်ကောင်းလှပပါသည်။
၄။ လေ့ကျင့်ရေး သင်ခန်း AC servo motor ၏ အခြေခံသဘောတရား၊ လက္ခဏာရပ်များနှင့် လုပ်ဆောင်ချက် စမ်းသပ်ခြင်း
c. AC servo motor စတင်လည်ပတ်မှု (start function) ထိန်းချုပ်ခြင်း
d. AC servo motor ၏ တည်နေရာ (position) ထိန်းချုပ်ခြင်း
e. AC servo motor ၏ ထောင့်ချိုးရွေ့လျားမှု (angular displacement)
f. AC servo motor ၏ မျဉ်းဖြောင့်ရွေ့လျားမှု (linear displacement)
g. AC servo motor ၏ အရှိန်လျှော့ချ၍ တည်နေရာသတ်မှတ်ခြင်း (slow down positioning control)
4.2 DC servo motor စမ်းသပ်မှု
a. DC servo motor ၏ ငြိမ်သက်နေချိန် စမ်းသပ်မှု (static test)
b. DC servo motor ၏ အခြေခံသဘောတရား၊ လက္ခဏာရပ်များနှင့် လုပ်ဆောင်ချက် စမ်းသပ်ခြင်း
c. DC servo motor စတင်လည်ပတ်မှု ထိန်းချုပ်ခြင်း
d. DC servo motor ၏ တည်နေရာ ထိန်းချုပ်ခြင်း
e. DC servo motor ၏ ထောင့်ချိုးရွေ့လျားမှု
f. DC servo motor ၏ မျဉ်းဖြောင့်ရွေ့လျားမှု
h. DC servo motor ၏ အရှိန်လျှော့ချ၍ တည်နေရာသတ်မှတ်ခြင်း
4.3 Step motor စမ်းသပ်မှု
a. Step motor ၏ ငြိမ်သက်နေချိန် စမ်းသပ်မှု (static test)
b. Step motor ၏ အခြေခံသဘောတရား၊ လက္ခဏာရပ်များနှင့် လုပ်ဆောင်ချက် စမ်းသပ်ခြင်း
c. Step motor ၏ Open-loop ထိန်းချုပ်မှု
d. Step motor ၏ Closed-loop ထိန်းချုပ်မှု
e. Step motor ၏ ထောင့်ချိုးရွေ့လျားမှု
f. Step motor ၏ မျဉ်းဖြောင့်ရွေ့လျားမှု
g. Step motor ၏ အရှိန်လျှော့ချ၍ တည်နေရာသတ်မှတ်ခြင်း
4.4 Motor loader (ဝန်တင်စက်/ဝန်ပေးစက်) စမ်းသပ်မှု
(1) Step motor loader ၏ လက္ခဏာရပ်များဆိုင်ရာ စမ်းသပ်မှု
(2) AC servo motor loader ၏ လက္ခဏာရပ်များဆိုင်ရာ စမ်းသပ်မှု
(3) DC servo motor loader ၏ လက္ခဏာရပ်များဆိုင်ရာ စမ်းသပ်မှု