ZE3117 လျှပ်စစ်-စက်မှု ထိန်းချုပ်စနစ် လေ့ကျင့်ရေးကိရိယာ၊ ကျောင်းသုံး သင်ထောက်ကူပစ္စည်း၊ ပညာရေးဆိုင်ရာ လက်တွေ့လုပ်ငန်းခုံ၊ လျှပ်စစ်ဆိုင်ရာ လေ့ကျင့်ရေးကိရိယာ၁.၁ မိတ်ဆက်
ဤလေ့ကျင့်ရေးစနစ် (Trainer) တွင် DC မော်တာ အမျိုးအစားအမျိုးမျိုး ပါဝင်သည်။ ကျောင်းသားများသည် စမ်းသပ်မှုများ ပြုလုပ်ခြင်းအားဖြင့် DC မော်တာများ၏ လက္ခဏာရပ်များကို သိရှိနားလည်လာနိုင်မည်ဖြစ်ပြီး၊ ၎င်းတို့၏ ထိန်းချုပ်မှုဆိုင်ရာ အခြေခံသဘောတရားများနှင့် ထိန်းချုပ်ပုံစံများကို ကျွမ်းကျင်ပိုင်နိုင်လာမည်ဖြစ်သည်။ ၎င်းသည် ကျောင်းသားများ၏ နည်းပညာပိုင်းဆိုင်ရာ ကျွမ်းကျင်မှုများနှင့် ဗဟုသုတများကို တိုးတက်စေမည်ဖြစ်သည်။ ဤလေ့ကျင့်ရေးစနစ်သည် လျှပ်စစ်နည်းပညာ၊ အီလက်ထရောနစ်နည်းပညာ၊ မက်ကာထရွန်နစ် (Mechatronics) နည်းပညာ စသည်တို့ဖြင့် အဓိကထား သင်ယူနေကြသော အသက်မွေးဝမ်းကျောင်းကျောင်းများ၊ နည်းပညာကျောင်းများနှင့် ကောလိပ်များမှ ကျောင်းသားများအတွက် သင့်လျော်ပါသည်။
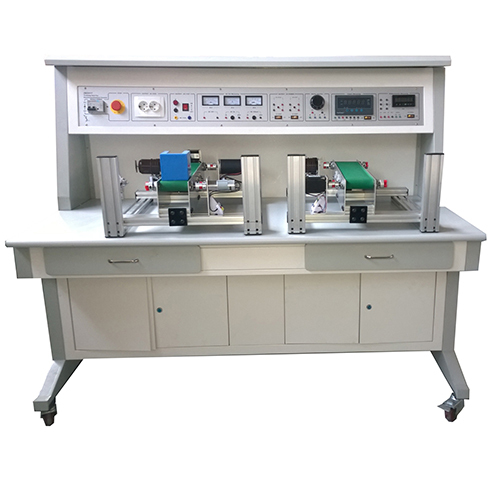
(1) လေ့ကျင့်ရေး စားပွဲခုံ (Training workbench) တွင် အလူမီနီယမ် တိုင်များဖြင့် တည်ဆောက်ထားသော ဘောင်ကို အသုံးပြုထားသည်။ ၎င်းတွင် နည်းပညာဆိုင်ရာ ကန့်သတ်ချက်များ (Technical parameters) ကို စမ်းသပ်တိုင်းတာရန်အတွက် မီတာသေတ္တာနှင့် ပါဝါသေတ္တာတို့ ပါဝင်ပြီး၊ အသုံးပြုရလွယ်ကူကာ ခိုင်ခံ့တောင့်တင်းပါသည်။
(2) မော်တာအမျိုးမျိုး ပါဝင်သည့်အတွက် ကျောင်းသားများသည် ၎င်းတို့ကို ပေါင်းစပ်အသုံးပြုခြင်းဖြင့် လေ့ကျင့်ခန်းအမျိုးမျိုးကို လုပ်ဆောင်နိုင်မည်ဖြစ်သည်။
(3) ဤလေ့ကျင့်ရေး စားပွဲခုံတွင် မြင့်မားသော ဘေးကင်းလုံခြုံရေး စနစ်တစ်ခု ပါဝင်သည်။
၂ နည်းပညာဆိုင်ရာ ကန့်သတ်ချက်များ (Technical Parameters)
(1) ဝင်ရောက်လာသော လျှပ်စစ်ဓာတ်အား (Input power) - Single phase (အဆင့်တစ်ဆင့်)၊ ဝါယာကြိုး ၃ ချောင်းစနစ်၊ 220V၊ 50Hz
(2) အတိုင်းအတာ - 1600mm × 800mm × 1300mm
(3) စုစုပေါင်း စွမ်းဆောင်ရည် (Capacity) - < 2.0 KVA
(4) အလေးချိန် - < 250 kg
(5) လုပ်ငန်းခွင် ပတ်ဝန်းကျင် အခြေအနေ -
ပတ်ဝန်းကျင် အပူချိန် - -10℃ မှ +40℃ အထိ
နှိုင်းရစိုထိုင်းဆ (Relative humidity) - < 85% (25℃ တွင်)
၃ ထုတ်ကုန်တွင် ပါဝင်သည့် အစိတ်အပိုင်းများ
၃.၁ ပါဝါ ထိန်းချုပ်ရေး ဘောင် (Power control panel)
ပါဝါ ထိန်းချုပ်ရေး ဘောင်ကို အလူမီနီယမ်ဖြင့် ပြုလုပ်ထားပြီး၊ အားလုံးကို ပိတ်ထားသည့် ပုံစံ (Closed type) ဖြင့် တည်ဆောက်ထားသည်။
၃.၂ လေ့ကျင့်ရေး စားပွဲခုံ (Training workbench)
လေ့ကျင့်ရေး စားပွဲခုံ၏ မျက်နှာပြင်ကို မီးခံနိုင်သော ပြား (Anti-fire board) ဖြင့် ပြုလုပ်ထားသည်။ ၎င်းသည် အလွန်ခိုင်ခံ့ပြီး ပျက်စီးလွယ်ခြင်း မရှိသည့်အပြင်၊ ကြည့်ကောင်းသော ပုံပန်းသဏ္ဍာန်လည်း ရှိသည်။
၃.၃ ပါဝါ ထိန်းချုပ်ရေး ဘောင် (Power control panel)
(1) Single phase၊ ဝါယာကြိုး ၃ ချောင်းစနစ်ဖြင့် လျှပ်စစ်ဓာတ်အား ဝင်ရောက်လာပြီး၊ လျှပ်စစ်ယိုစိမ့်မှု ကာကွယ်ရေးကိရိယာ (Leakage breaker) တပ်ဆင်ထားသည်။ ထို့အပြင် အရေးပေါ် အခြေအနေမျိုးတွင် လျှပ်စစ်ဓာတ်အားကို ချက်ချင်းဖြတ်တောက်နိုင်ရန် အရေးပေါ် ရပ်တန့်ခလုတ် (Emergency stop button) လည်း ပါဝင်သည်။
(2) ထိန်းချုပ်ရေး ဘောင်တွင် ဗို့အားတိုင်းကိရိယာ (Voltmeter)၊ လျှပ်စီးကြောင်းတိုင်းကိရိယာ (Ammeter)၊ ပါဝါတိုင်းကိရိယာ (Wattmeter) နှင့် အခြားတိုင်းတာရေး ကိရိယာများ ပါဝင်သည်။
(3 ၄။ လေ့ကျင့်သင်ကြားမှု အကြောင်းအရာများ
၄.၁။ DC Step Motor (ခြေလှမ်းအလိုက် လည်ပတ်သော မော်တာ) စမ်းသပ်မှုများ
(1) DC Step Motor တည်ငြိမ်မှု စမ်းသပ်စစ်ဆေးခြင်း (Static test)
(2) DC Step Motor နှင့် ၎င်းကို မောင်းနှင်သည့်စနစ် (Drive) ၏ အခြေခံသဘောတရားများ၊ လက္ခဏာရပ်များနှင့် လည်ပတ်မှု စမ်းသပ်ခြင်း
(3) DC Step Motor ကို Open-loop (တုံ့ပြန်မှုစနစ်မပါဝင်သော) စနစ်ဖြင့် ထိန်းချုပ်လည်ပတ်ခြင်း
(4) DC Step Motor ကို Closed-loop (တုံ့ပြန်မှုစနစ်ပါဝင်သော) စနစ်ဖြင့် ထိန်းချုပ်လည်ပတ်ခြင်း
(5) DC Step Motor တွင် ဝန် (Load) တင်၍ လည်ပတ်မှု စမ်းသပ်ခြင်း
(6) DC Step Motor ၏ အမြန်နှုန်းကို တုံ့ပြန်မှုစနစ် (Feedback control) အသုံးပြု၍ ထိန်းချုပ်ခြင်း
၄.၂။ DC Motor စမ်းသပ်မှုများ
(1) DC Motor ၏ အခြေခံသဘောတရားများနှင့် လက္ခဏာရပ်များ
(2) DC Motor တည်ငြိမ်မှု စမ်းသပ်စစ်ဆေးခြင်း (Static test)
(3) DC Motor လည်ပတ်မှု စမ်းသပ်ခြင်း
(4) DC Motor ၏ အမြန်နှုန်းကို Open-loop စနစ်ဖြင့် ထိန်းညှိထိန်းချုပ်ခြင်း
(5) DC Motor ၏ အမြန်နှုန်းကို Closed-loop စနစ်ဖြင့် ထိန်းညှိထိန်းချုပ်ခြင်း
(6) DC Motor တွင် ဝန် (Load) တင်၍ လည်ပတ်မှု စမ်းသပ်ခြင်း
(7) DC Motor ၏ အမြန်နှုန်းကို တုံ့ပြန်မှုစနစ် (Feedback control) အသုံးပြု၍ ထိန်းချုပ်ခြင်း
၄.၃။ DC Servo Motor စမ်းသပ်မှုများ
(1) DC Servo Motor ၏ အခြေခံသဘောတရားများနှင့် လက္ခဏာရပ်များ
(2) DC Servo Motor တည်ငြိမ်မှု စမ်းသပ်စစ်ဆေးခြင်း (Static test)
(3) DC Servo Motor ချိတ်ဆက်ခြင်းနှင့် လည်ပတ်စေခြင်း
(4) DC Servo Motor လည်ပတ်မှုဆိုင်ရာ ကန့်သတ်ချက်များ (Parameters) ကို တိုင်းတာခြင်း
(5) DC Servo Motor မောင်းနှင်ထိန်းချုပ်ကိရိယာ (Drive Controller) ၏ အခြေခံသဘောတရားနှင့် လည်ပတ်မှု လက္ခဏာရပ်များ
(6) DC Servo Motor ၏ ဘရိတ်အုပ်ခြင်း (Braking) ဆိုင်ရာ လက္ခဏာရပ်များ
(7) DC Servo Motor ၏ Open-loop လည်ပတ်မှု လက္ခဏာရပ်များ
(8) DC Servo Motor ၏ Closed-loop လည်ပတ်မှု လက္ခဏာရပ်များ
(9) DC Servo Motor ၏ အမြန်နှုန်းကို ထိန်းချုပ်ခြင်း
၄.၄။ Auto Synchro Motor စမ်းသပ်မှုများ
(1) Auto Synchro Motor ၏ အခြေခံသဘောတရားနှင့် လက္ခဏာရပ်များ
(2) ထိန်းချုပ်မှုပုံစံ (Control type) Auto Synchro Motor တည်ငြိမ်မှု စမ်းသပ်စစ်ဆေးခြင်း
(3) ထိန်းချုပ်မှုပုံစံ (Control type) Auto Synchro Motor လုပ်ဆောင်ချက် စမ်းသပ်ခြင်း
(4) Auto Synchro Motor ၏ ထောင့်ပြောင်းလဲမှု (Angle change) စမ်းသပ်ခြင်း
၄.၅။ Mechatronics (စက်မှုနှင့် အီလက်ထရောနစ် ပေါင်းစပ်စနစ်) လွှဲပြောင်းပေးပို့မှုဆိုင်ရာ ဘက်စုံစမ်းသပ်မှုများ
(1) ခါးပတ်ဖြင့် လွှဲပြောင်းပေးပို့သည့်စနစ် (Belt transmission mechanism) ၏ ထုတ်ပေးသော လိမ်အား (Output torque) ကို စမ်းသပ်ခြင်း
(2) ခါးပတ်ဖြင့် လွှဲပြောင်းပေးပို့သည့်စနစ်တွင် မျဉ်းဖြောင့်အတိုင်း ရွေ့လျားသည့် အကွာအဝေးကို ထိန်းချုပ်စမ်းသပ်ခြင်း
(3) ခါးပတ်ဖြင့် လွှဲပြောင်းပေးပို့သည့်စနစ်တွင် ဝန် (Load) တင်၍ စမ်းသပ်ခြင်း
(4) အဆင့် ၂ ဆင့်ပါ ခါးပတ်လွှဲ